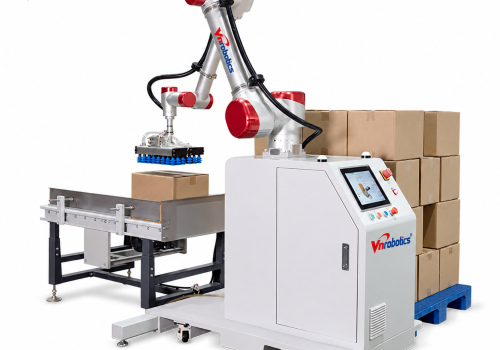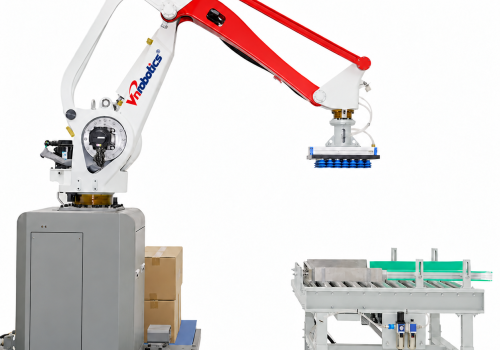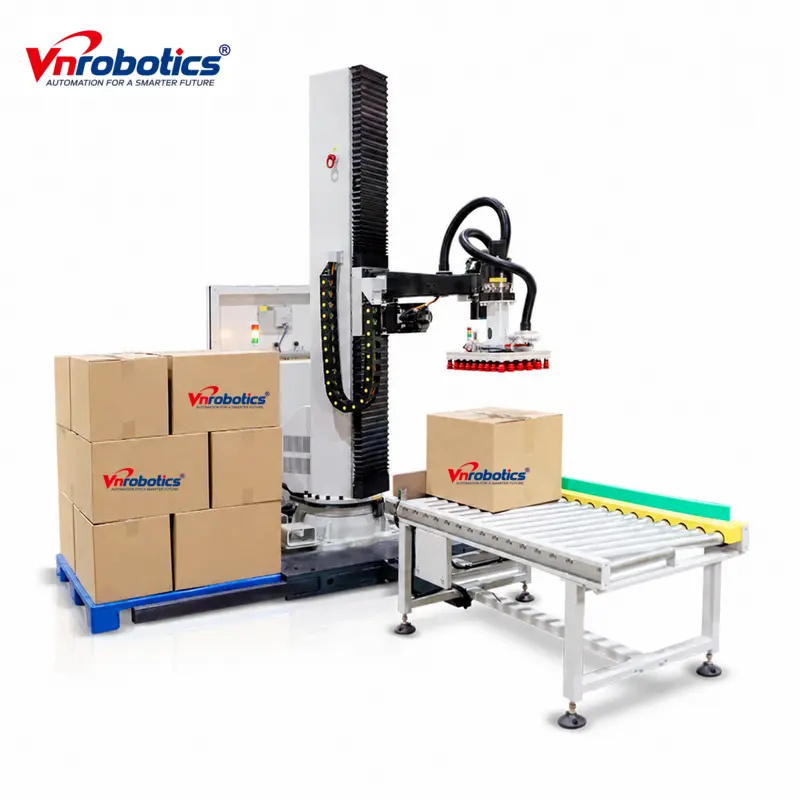
Đầu gắp robot xếp pallet là bộ phận trực tiếp giữ kiện hàng trong quá trình lấy, di chuyển và đặt lên pallet. Lựa chọn hút chân không hay kẹp cơ khí cần bắt đầu từ bao bì, vị trí tiếp cận và kết quả thử mẫu. Chỉ biết khối lượng thùng hoặc tải trọng robot chưa đủ để chốt phương án.
Với bộ phận sản xuất và mua hàng, câu hỏi hữu ích là: đầu gắp được đề xuất đã chứng minh khả năng xử lý những quy cách nào, trong điều kiện nào? Bài viết dưới đây giúp chuẩn bị nội dung trao đổi với đơn vị tích hợp.
Hút chân không và kẹp cơ khí khác nhau ở đâu?
Đầu gắp hút chân không sử dụng vùng tiếp xúc hút để giữ hàng. Đầu gắp cơ khí dùng cơ cấu kẹp, đỡ hoặc hình dạng tiếp xúc phù hợp để giữ kiện. Cách tiếp cận và phần không gian cần chừa quanh hàng phụ thuộc thiết kế cụ thể của từng bộ gắp.
Festo hướng dẫn lựa chọn đầu gắp theo ứng dụng, gồm đặc tính vật, chuyển động và vùng tiếp xúc thực tế. Hãng không coi một công nghệ gắp là lựa chọn tốt hơn cho mọi trường hợp. Vì vậy, khi so sánh hai phương án, nên dùng cùng mẫu hàng và yêu cầu đầu ra.
1. Với gắp hút, kiểm tra bề mặt bao bì thực tế
Cần gửi ảnh và mẫu của đúng mặt dự kiến gắp: mặt trên, mặt bên hoặc vị trí khác theo thiết kế. Đánh dấu đường băng keo, nhãn, mép gấp, gờ nổi và những vùng không được tiếp xúc. Với carton, trạng thái sau khi đóng sản phẩm có thể khác thùng rỗng dùng để chụp ảnh.
Schmalz lưu ý về ứng dụng chân không trong đóng gói: carton có tính thấm khí và bề mặt mài mòn đòi hỏi lựa chọn giác hút có khả năng làm kín phù hợp; bao bì màng mềm cũng có yêu cầu tiếp xúc riêng. Không nên suy ra mọi thùng giấy hoặc mọi túi đều dùng chung một loại giác hút.
Trong yêu cầu thử, hãy nêu rõ bề mặt có bụi, ẩm, bị võng hoặc thay đổi giữa các lô hay không. Nếu thử bằng bao bì thay thế, cần ghi nhận khác biệt và xác định phần phải kiểm chứng lại bằng vật tư chính thức.
2. Với gắp kẹp, xác định vị trí giữ và tình trạng kiện sau thao tác
Đánh dấu trên mẫu những mặt được phép kẹp hoặc đỡ và những vùng dễ tổn thương. Cung cấp thông tin hàng bên trong, khoảng rỗng trong thùng và yêu cầu giữ nguyên ngoại quan. Đơn vị tích hợp cần giải thích cách kiện được giữ, nhả và đặt theo sơ đồ xếp.
Nên yêu cầu xem cả bước đầu gắp đi vào và rút ra. Một kiện đứng riêng có khoảng trống hai bên chưa đại diện cho tình huống các kiện sát nhau tại băng tải hoặc trên pallet. Bản vẽ và chạy mẫu phải thể hiện không gian thao tác của đúng cơ cấu được báo giá.
Tiêu chí đánh giá không chỉ là “nhấc được”. Hãy kiểm tra vết tiếp xúc, móp hoặc biến dạng bao bì, dịch chuyển hàng bên trong nếu cần và tình trạng kiện sau khi nhả. Mức chấp nhận phải được nhà máy và nhà cung cấp thống nhất theo sản phẩm.

3. Lập bảng mẫu để so sánh đầu gắp robot xếp pallet
Thay vì gửi một yêu cầu chung như “gắp được nhiều loại hàng”, hãy lập bảng quy cách và đánh dấu mức ưu tiên. Mỗi mẫu cần có mã liên kết giữa ảnh, số đo và kiện gửi thử.
| Thông tin | Nội dung cần ghi |
|---|---|
| Kiện hàng | Kích thước sau đóng gói, khối lượng và loại bao bì |
| Vùng tiếp xúc | Mặt gắp dự kiến, vùng cho phép và vùng cần tránh |
| Trạng thái đầu vào | Hướng hàng, cách định vị và khoảng cách giữa các kiện |
| Nhiệm vụ | Số kiện mỗi lần gắp và các hướng đặt cần thực hiện |
| Chất lượng | Vết tiếp xúc, biến dạng và vị trí đặt được chấp nhận |
| Đổi quy cách | Mã nào chỉ đổi công thức, mã nào cần chỉnh hoặc thay phụ kiện |
Với mã hàng chưa có mẫu, nên đánh dấu “chưa kiểm chứng”. Không coi một kết quả thử trên mẫu đại diện là xác nhận cho mọi loại bao bì sẽ mua về sau.
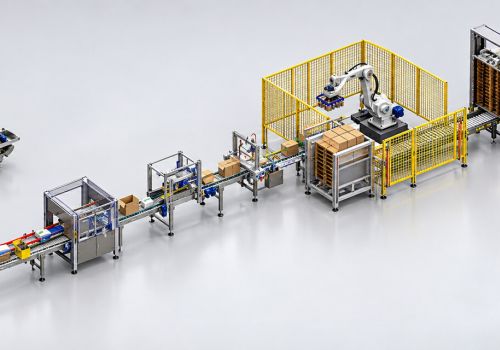
4. Xem đầu gắp trong cấu hình robot và dây chuyền
Ghi rõ khối lượng và phần thiết bị đi kèm
Đề nghị báo giá tách phần đầu gắp, phụ kiện, cảm biến và nguồn cấp cần thiết. Khối lượng đầu gắp cùng các chi tiết gắn kèm phải được đơn vị tích hợp đối chiếu với giới hạn của cấu hình robot. Có thể xem thêm cách chọn robot theo tải trọng và năng suất để chuẩn bị câu hỏi.
Làm rõ trạng thái xác nhận đã giữ và đã nhả hàng
Yêu cầu nhà cung cấp mô tả những trạng thái được giám sát, cách thông báo khi không gắp được và điều kiện dừng hoặc chờ theo thiết kế. Đây là nội dung để thống nhất phạm vi vận hành, không phải sơ đồ điều khiển áp dụng chung cho mọi thiết bị.
Phương án bảo vệ cần được đánh giá cho ứng dụng hoàn chỉnh. Việc đầu gắp giữ được kiện trong một lần thử không thay thế đánh giá hệ thống hoặc quy trình xử lý gián đoạn.
5. Chạy thử theo chu trình bàn giao
Hai bên nên thống nhất bộ mẫu, trình tự thao tác, số lần lặp hoặc khoảng quan sát và cách ghi nhận kết quả. Phép thử cần bao gồm lấy hàng từ đầu vào dự kiến, di chuyển và đặt vào các vị trí đại diện của sơ đồ xếp; không chỉ nhấc kiện lên rồi đặt lại tại chỗ.
- Ghi số lần lấy, giữ và đặt đạt yêu cầu, kèm nguyên nhân của lần không đạt.
- Chụp tình trạng kiện trước và sau thao tác theo cùng góc nhìn.
- Thử các quy cách cần đổi và ghi phần chỉnh cơ khí, thay phụ kiện hoặc chọn công thức.
- Đối chiếu thao tác đầu gắp với cách cấp hàng và khoảng trống trên pallet.
- Lưu cấu hình thử, ngày thử và những giới hạn còn phải xác nhận.
Nếu cần tối ưu sau thử, nên ghi rõ từng thay đổi và chạy kiểm chứng lại. Không chốt kết luận từ video trình diễn của một loại hàng khác.
Tham khảo phương án tại VnRobotics
Trang máy xếp pallet dạng cột cho thùng carton và bao dệt của VnRobotics giới thiệu lựa chọn giác hút hoặc bộ kẹp theo đặc tính sản phẩm. Nhà máy có thể xem thêm danh mục robot xếp hàng để trao đổi cấu hình phù hợp. Không mặc định mọi phụ kiện đều thuộc cấu hình cơ bản.
Đổi loại carton có cần thử lại đầu gắp không?
Nên xác nhận ảnh hưởng với đơn vị tích hợp, nhất là khi thay bề mặt, kích thước, độ cứng hoặc trạng thái kiện. Hồ sơ bàn giao cần ghi rõ phạm vi quy cách đã kiểm chứng.
Có thể dùng chung đầu gắp cho thùng và bao không?
Cần xem thiết kế cụ thể và kết quả trên từng mẫu. Tên gọi đầu gắp đa năng chưa đủ để xác nhận khả năng xử lý tất cả thùng và bao trong nhà máy.
Liên hệ VnRobotics qua 0981 298 866 hoặc sale@stcmachine.com để trao đổi mẫu kiện, mặt gắp và yêu cầu thử đầu gắp robot xếp pallet. Có thể chuẩn bị thêm hồ sơ yêu cầu báo giá để thống nhất phạm vi từ đầu.